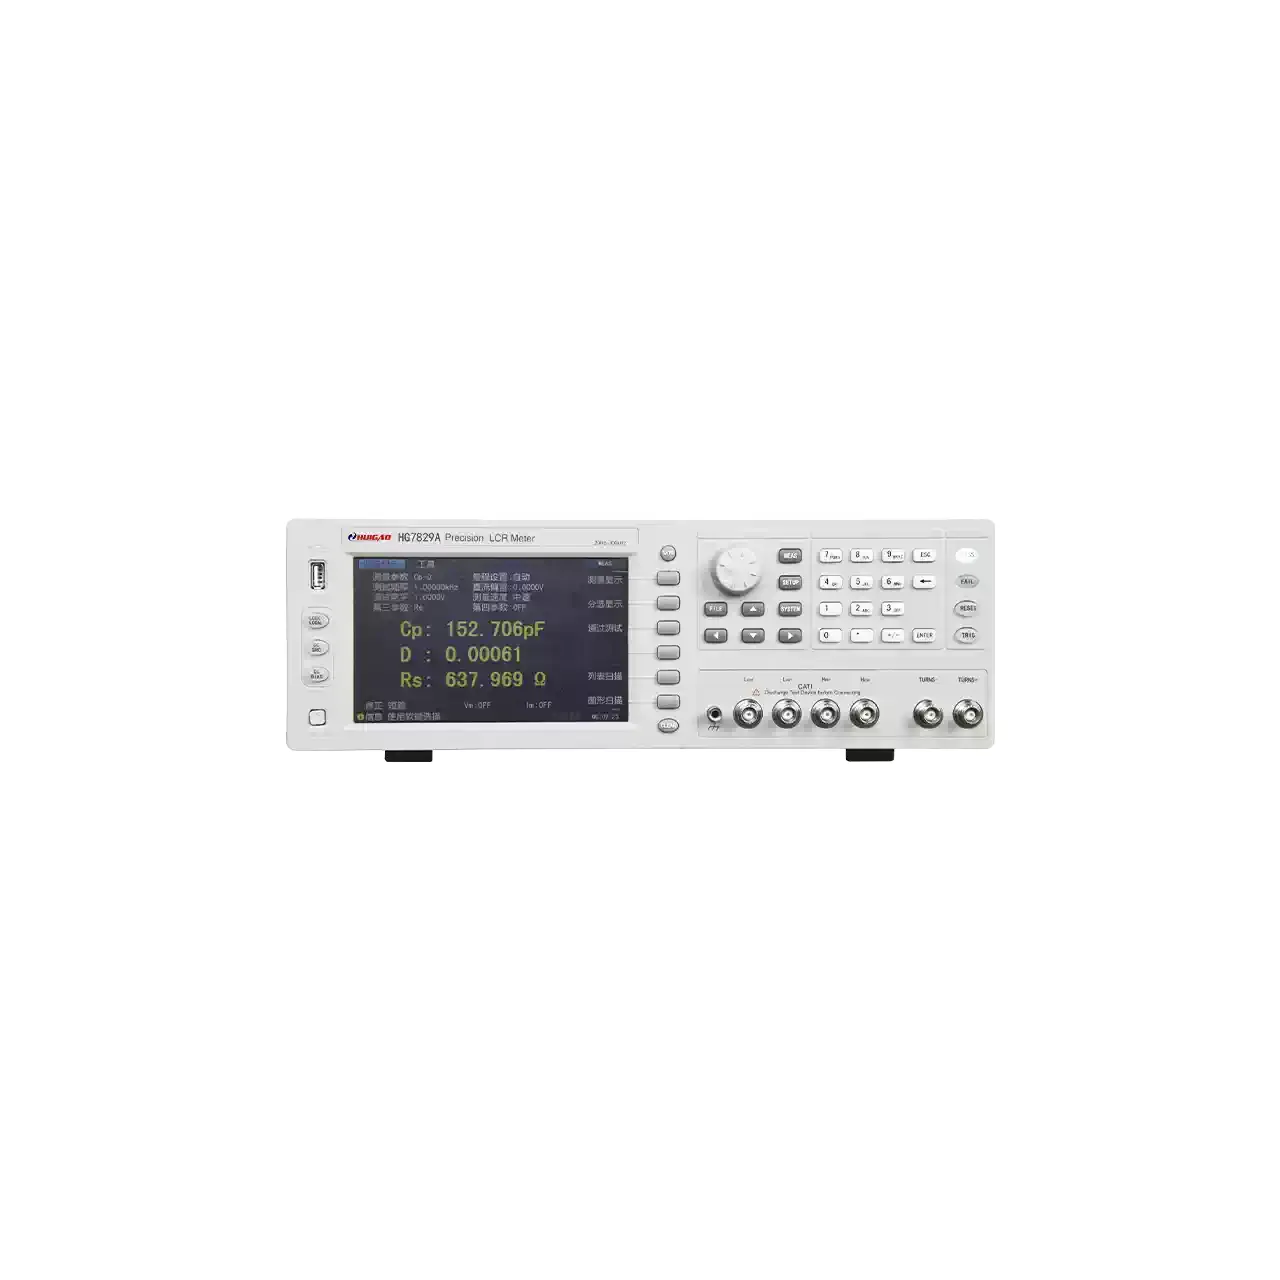
- Courant de polarisation
- 0 à 12 A, 0 à 25 A, ou jusqu'à 225 A avec huit esclaves empilés
- Résolution de courant
- 0,25 mA sur le calibre le plus bas
- Tension de sortie maximale
- 11 V à chaque réglage de courant
- Fréquence du pont
- 50 Hz à 200 kHz en série ; jusqu'à 1 MHz ou 2 MHz sur les modèles large bande
- Exactitude de base
- 0,05 % sur le pont
- Cadence de lecture
- Jusqu'à 50 lectures par seconde au-dessus de 1 kHz
- Balayage
- Courant unique ou balayage par paliers, avec un temps de stabilisation de 4 ms à 3600 s
- Affichage
- LCD de 7 pouces, avec voyants LED sur l'unité esclave
- Interfaces
- RS232C, USB hôte, USB périphérique et HANDLER ; GPIB en option sur les modèles 25 A
- Boîtier
- 400 × 135 × 465 mm pour 9,9 kg, ou 430 × 178 × 465 mm pour 19 kg
Une inductance mesurée sans courant est un autre composant que celui qui siège dans une alimentation à découpage. Le noyau est désaimanté, l’inductance paraît confortable, et rien dans la lecture n’avertit que la pièce saturera à la moitié de sa charge nominale. Un pont à polarisation existe pour combler cet écart.
Présentation du produit
Ces appareils réunissent un pont LCR haute fréquence et une source de courant continu régulée dans un même boîtier. La famille 12 A couvre 0 à 12 A avec un pas de 0,25 mA ; la famille 25 A couvre 0 à 25 A ; et le maître ZX1379 peut piloter jusqu’à huit esclaves pour 225 A. La tension de conformité est de 11 V à chaque réglage de courant.
Le pont lui-même couvre 50 Hz à 200 kHz en série, avec des versions à 500 kHz, 1 MHz et 2 MHz disponibles, et la famille ZX1379 commence à 20 Hz. L’exactitude de base est de 0,05 % et la cadence de lecture atteint 50 par seconde au-dessus de 1 kHz. Les modèles 12 A mesurent 400 mm de large pour 9,9 kg ; les modèles 25 A mesurent 430 mm de large pour 19 kg.
La source de courant impose un courant continu régulé dans l’enroulement, et le pont superpose à celui-ci son petit signal haute fréquence. Le pont mesure la tension aux bornes du composant et le courant qui le traverse à cette fréquence, sépare les deux en composantes en phase et en quadrature, et en déduit l’inductance et les termes de pertes.
La difficulté est que le pont doit voir un signal de niveau millivolt alors que la source fait passer des ampères dans le même enroulement. C’est pourquoi la source de courant est intégrée à l’appareil plutôt qu’ajoutée à l’extérieur : le couplage, la mise à la masse et la stabilisation sont traités dans un seul châssis, et le balayage peut faire varier le courant et lire le pont à chaque palier sans contrôleur externe.
Le balayage est le mode de travail. Un courant de départ, un courant de fin et un pas sont réglés, l’appareil se maintient à chaque point pendant un temps réglable entre 4 ms et 3600 s, et l’inductance est enregistrée. Le temps de maintien compte parce qu’un gros noyau ne se stabilise pas instantanément après un changement de courant ; un délai trop court lit le régime transitoire plutôt que la valeur permanente.
La première question est le courant et la résistance de l’enroulement ensemble. La conformité est de 11 V, aussi le courant maximal qu’un enroulement peut réellement atteindre est-il 11 V divisé par sa résistance continue ; un enroulement de 2 Ω ne dépassera pas 5,5 A quel que soit le calibre de l’appareil. Les deux nombres sont nécessaires avant de choisir le modèle.
La deuxième est la fréquence à laquelle l’inductance doit être mesurée. Une pièce pour un convertisseur à 100 kHz demande un pont qui atteigne 100 kHz ; une pièce pour un convertisseur à 1 MHz demande la version large bande. Cela est indépendant du courant, et les deux choix multiplient le nombre de modèles.
La troisième est de savoir si le courant doit être empilé. Une unité 25 A couvre la plupart des selfs de choc d’alimentation ; un composant de traction ou d’onduleur peut demander 100 A ou plus, ce qui est la voie ZX1379 avec des esclaves.
La quatrième est le temps de maintien et l’interface. Un petit noyau se stabilise en millisecondes, un gros peut demander des secondes, et la plage de temps de balayage couvre les deux. Si l’appareil fait partie d’une ligne, le jeu de commandes SCPI, le port HANDLER et les fichiers stockés décident de son intégration.
Limites de mesure et critères de choix
La source délivre du courant, et ce courant échauffe l’enroulement. La résistance du cuivre augmente avec la température, et un noyau maintenu longtemps à 25 A ne se lira pas comme un noyau mesuré froid. La documentation donne 2 à 3 heures de sortie continue à plein courant comme limite prudente, ce qui est une indication sur l’appareil et non sur le composant ; l’échauffement du composant lui-même doit encore être géré dans la procédure d’essai.
La conformité de 11 V est la limite dure de ce qui peut être piloté. Un long enroulement en fil fin peut avoir une résistance suffisante pour que le courant réglé ne soit jamais atteint, et l’appareil restera alors à sa limite de tension. C’est une propriété de la charge, pas un défaut, et elle doit être vérifiée avec la résistance réelle avant de commander le modèle.
Un balayage de polarisation décrit le noyau en continu. Il ne montre pas les pertes de noyau à la fréquence de découpage, et il ne reproduit pas les boucles d’hystérésis mineures qu’un convertisseur parcourt réellement. Là où la perte est la grandeur recherchée, une autre mesure est nécessaire.
Enfin, la lecture dépend du temps de maintien et de l’histoire récente du noyau. Un balayage mené vers le haut depuis zéro et un balayage mené vers le bas depuis la saturation ne tracent pas la même courbe, ce qui explique que le sens du balayage appartienne à la procédure d’essai aux côtés du pas et du temps de maintien.
Chaque valeur ci-dessous provient de la documentation source. Lorsqu'un paramètre n'est pas indiqué dans les documents disponibles, il est marqué comme information requise plutôt qu'estimé.